Blog · Mapas y tecnología
Mapas en tiempo real: qué significa de verdad «en vivo» cuando miras un mapa
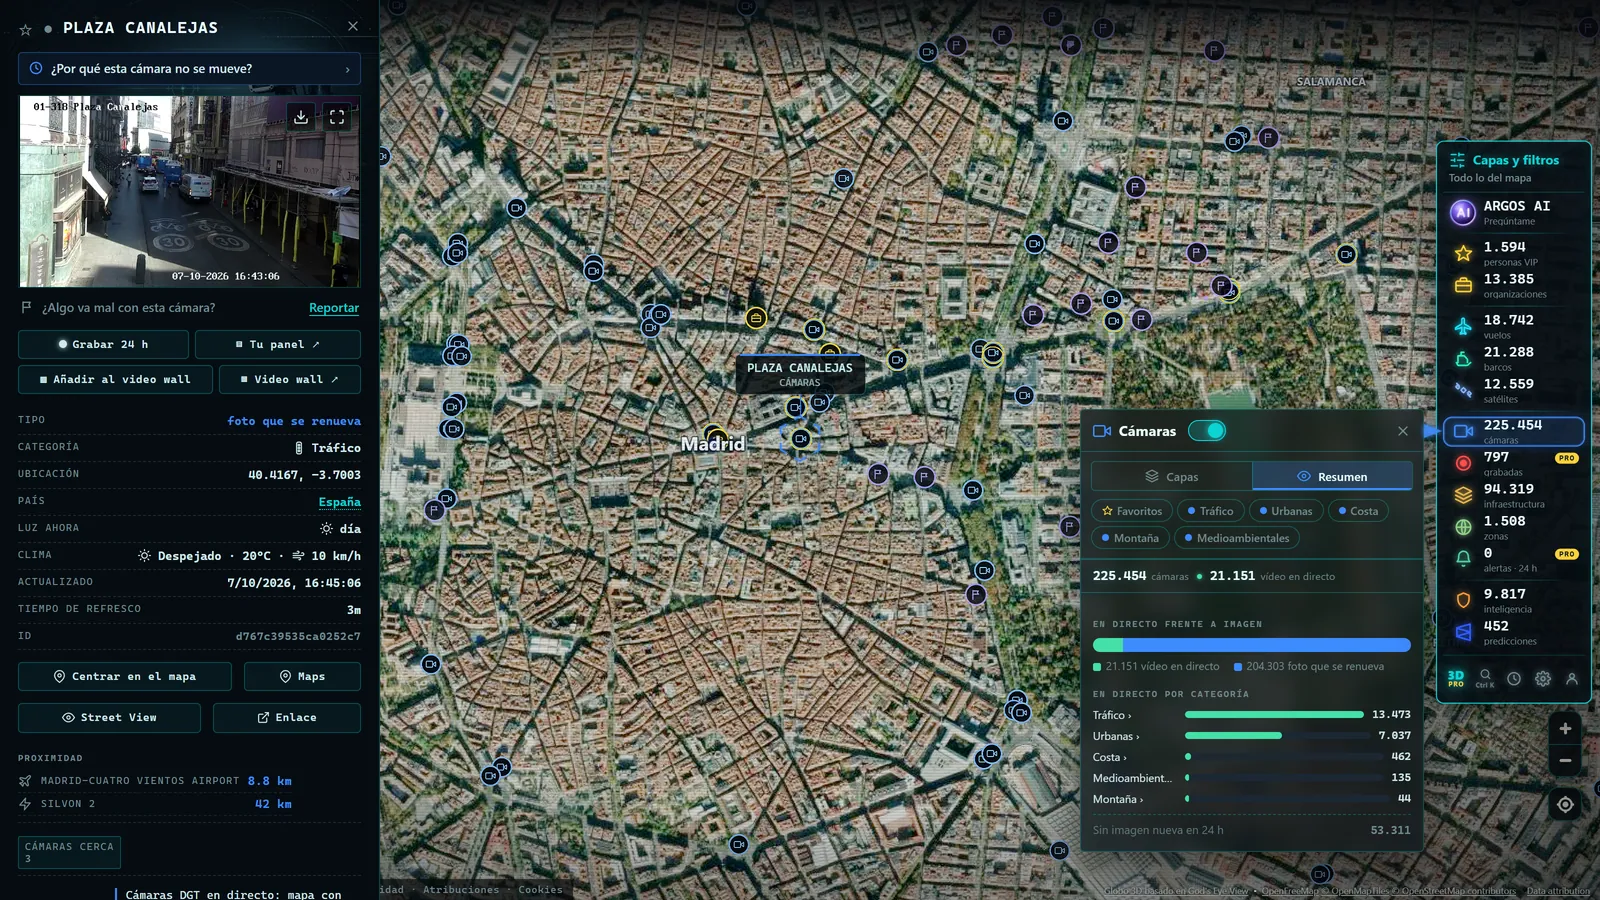
«En vivo». «En directo». «Tiempo real». Son de las palabras más usadas (y peor entendidas) de internet. Cuando miras un mapa en tiempo real con aviones cruzando el océano, barcos entrando a puerto y cámaras de tráfico parpadeando, es natural asumir que todo lo que ves está ocurriendo exactamente ahora. La verdad es más matizada y, créenos, más interesante: cada dato de ese mapa llega con su propio retraso, su propia cadencia y, a veces, una pizca de estimación. Este artículo es una pieza de transparencia: queremos que entiendas qué significa de verdad «en vivo», porque un usuario que entiende los datos los aprovecha mejor y se deja engañar menos.
«En vivo» es un espectro, no un interruptor
El primer cambio de mentalidad: el tiempo real no es un sí o un no, es una escala. Sobre un mismo mapa pueden convivir capas con tempos radicalmente distintos:
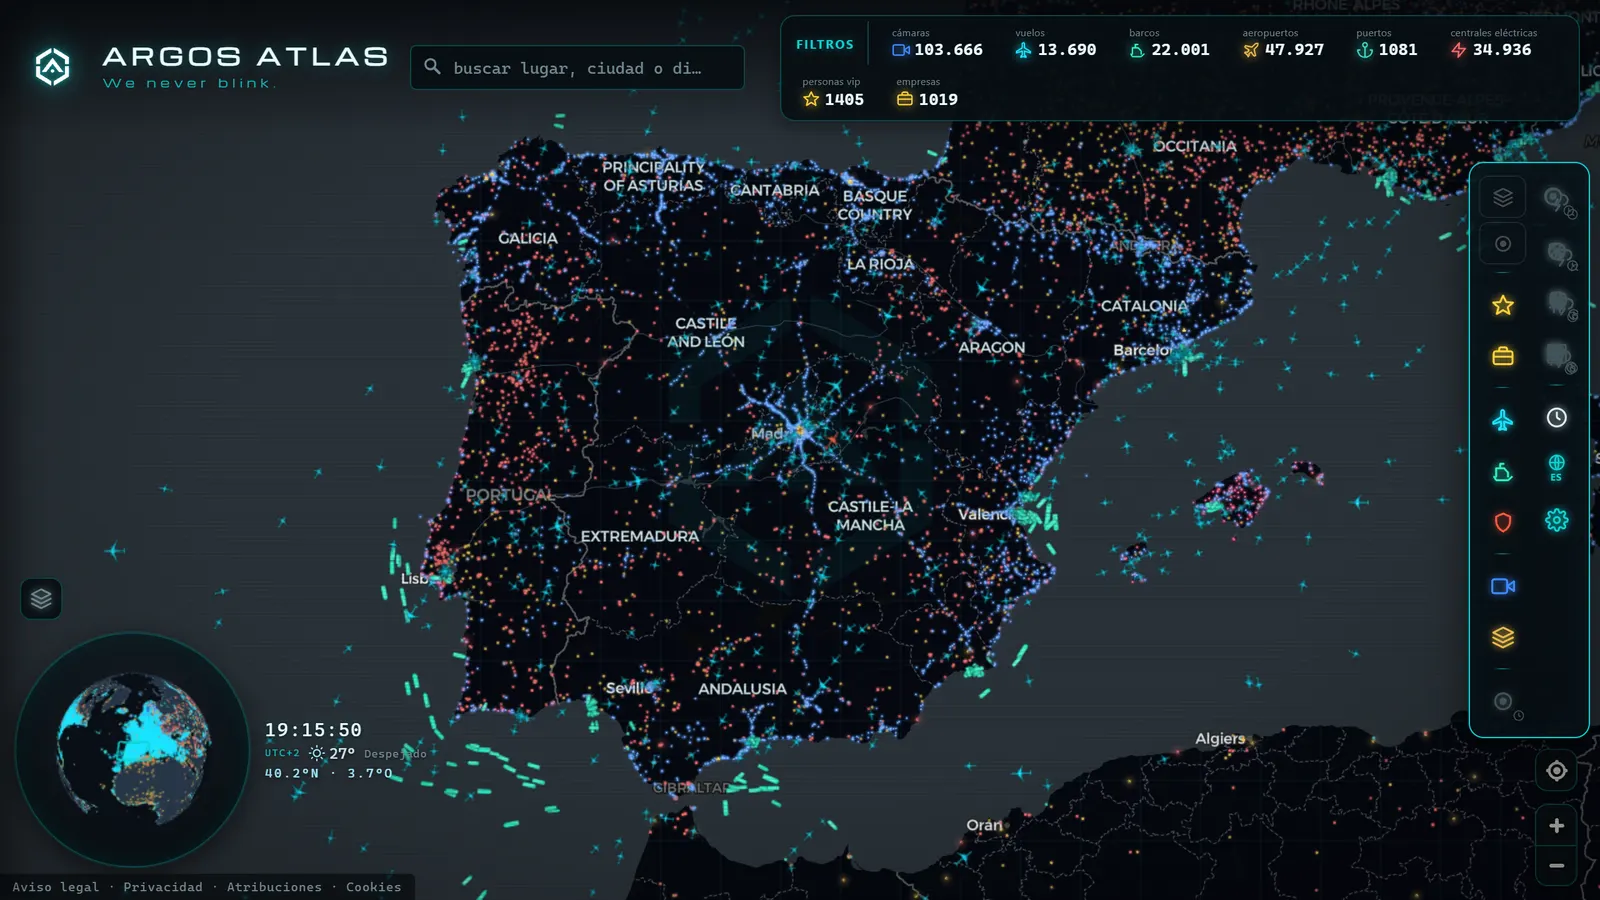
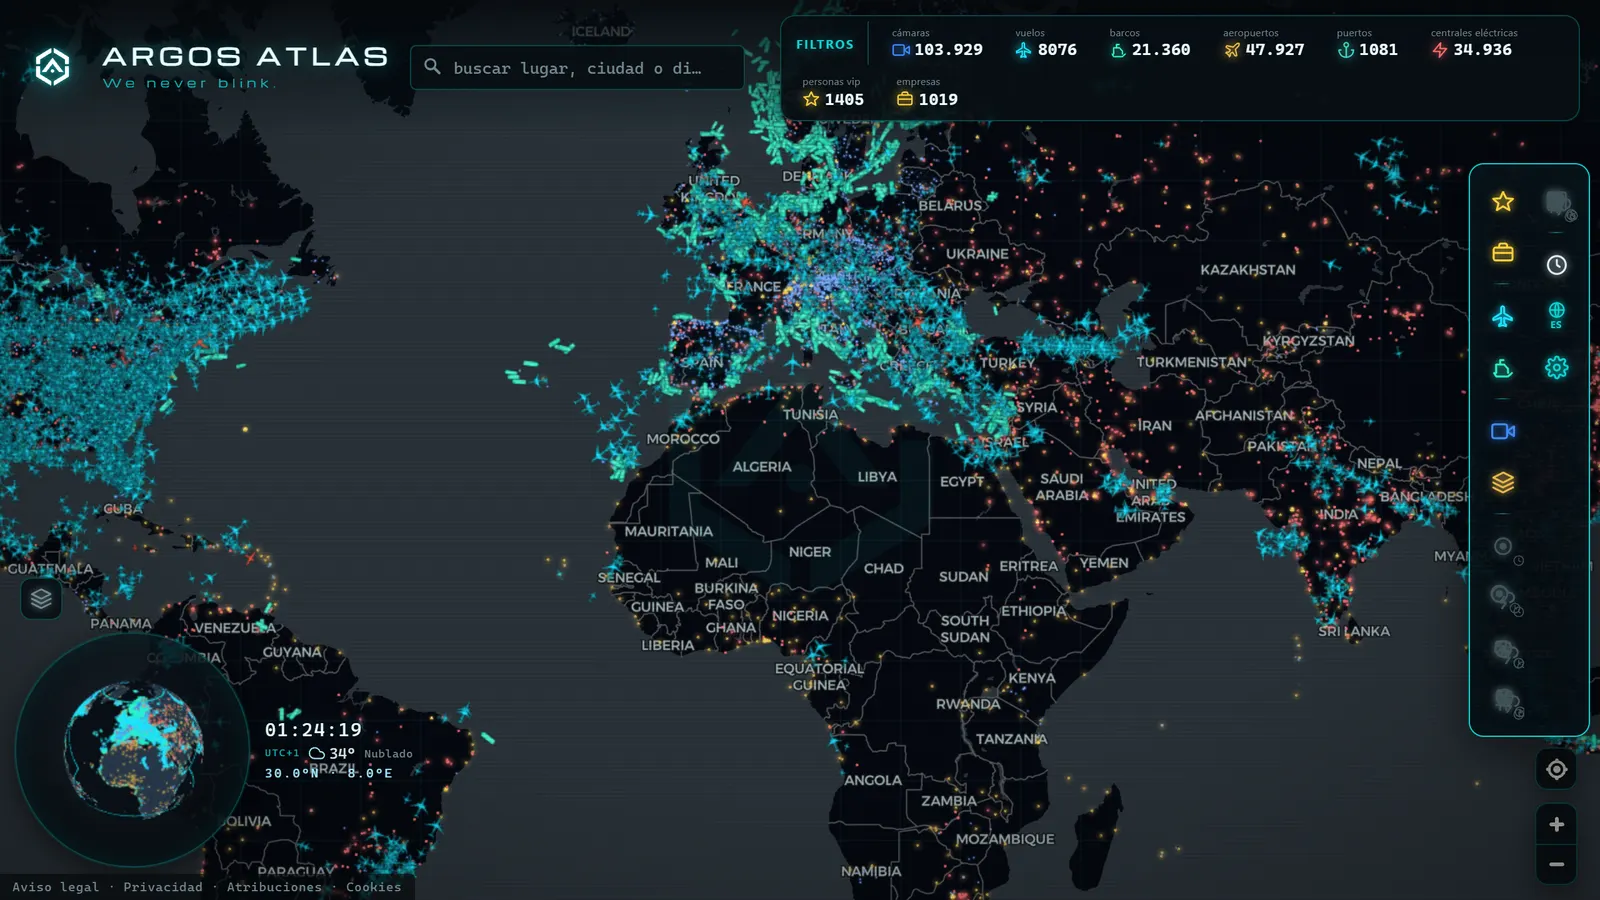
- Posiciones de aviones y barcos: del orden de segundos. Las aeronaves emiten su posición continuamente por ADS-B (en la frecuencia de 1090 MHz) y los buques por AIS; redes de receptores en tierra las captan y las sirven con retrasos pequeños.
- Cámaras de tráfico: de segundos a minutos, según la fuente. Cada organismo decide con qué frecuencia publica un fotograma nuevo de cada cámara; no hay un estándar único.
- Capas de satélite: días o meses. Como explicamos en imágenes satelitales gratuitas, el modo satélite de cualquier mapa es un mosaico de fotografías pasadas, no una emisión.
Tres capas, tres relojes. Cada dato tiene su tempo, y un buen mapa en vivo no es el que finge que todo es instantáneo, sino el que muestra cada cosa al ritmo real que su fuente permite.
De dónde sale la latencia: la cadena del dato
¿Por qué ningún dato es instantáneo? Porque entre el suceso y tu pantalla hay una cadena, y cada eslabón suma su retraso:
- El sensor: el transpondedor del avión, el equipo AIS del barco o la cámara captan y emiten el dato. Ya aquí hay un primer intervalo: el sensor emite cada cierto tiempo, no continuamente.
- La red de receptores: antenas en tierra (muchas de aficionados) captan la señal y la envían por internet.
- El agregador: un servicio reúne los datos de miles de receptores, elimina duplicados, descarta errores y compone una imagen coherente. Este procesamiento cuesta tiempo.
- El servidor del mapa: prepara los datos para servirlos a miles de usuarios a la vez.
- Tu pantalla: tu navegador pide o recibe las actualizaciones y las pinta, con su propio ciclo de refresco. Cómo funciona este último tramo lo contamos en cómo funcionan los mapas online.
Sumando eslabones, el viaje completo puede ir de unos pocos segundos en el mejor caso a varios minutos en otros. A ese tiempo total se le llama latencia, y es inevitable: se puede reducir, nunca eliminar.
Cadencia no es latencia (y confundirlas lleva a error)
Aquí está el matiz que casi nadie explica y que más malentendidos genera. Son dos conceptos distintos:
- Latencia: cuánto tarda un dato en llegar desde que se generó. «Esta imagen se tomó hace 40 segundos.»
- Cadencia: cada cuánto llega un dato nuevo. «Esta cámara publica un fotograma nuevo cada minuto.»
Y pueden combinarse de cualquier manera. Una cámara puede refrescar cada minuto con solo segundos de retraso: ves pocas imágenes, pero muy frescas. Y al revés: un avión puede aparecer moviéndose con fluidez total en tu pantalla aunque sus posiciones reales lleguen a intervalos, porque el mapa interpola: calcula dónde debería estar el avión entre dos recepciones, usando su rumbo y velocidad conocidos, y lo desliza suavemente por esa trayectoria estimada.
La interpolación es legítima y universal (sin ella los aviones avanzarían a saltos), pero conviene saber que existe: parte de lo que ves moverse «en vivo» es una estimación razonable entre dos datos reales. Cuando llega la posición real siguiente, el mapa corrige. Casi siempre el ajuste es imperceptible; a veces ves un avión «teletransportarse» un poquito: acabas de pillar a la interpolación corrigiéndose.
Grabado directamente del mapa, sin sonido.
Por qué dos webs muestran el mismo avión en sitios distintos
Haz la prueba: abre dos servicios de seguimiento de vuelos y busca el mismo avión. Es probable que aparezca en posiciones ligeramente distintas. ¿Cuál miente? Probablemente ninguno.
Cada servicio tiene su propia red de receptores (uno puede tener una antena cerca de ese avión y otro no), su propia cadencia de actualización hacia tu navegador y sus propias reglas de estimación entre datos. El resultado: dos fotos de la misma realidad tomadas con cámaras, relojes y supuestos diferentes. Con los barcos pasa igual o más, porque la cobertura AIS varía mucho entre receptores costeros y satelitales.
Dos mapas que discrepan en unos cientos de metros sobre un avión a velocidad de crucero no se contradicen: se complementan. La discrepancia es la latencia hecha visible.
La lección práctica: si necesitas precisión, no te quedes con una sola fuente, y fíjate siempre en la marca de tiempo de cada dato antes de comparar.
Cómo evaluar la honestidad de un servicio «live»
Como usuario tienes derecho a saber qué estás mirando, y hay tres preguntas que separan los servicios honestos de los que venden humo con la palabra «live»:
- ¿Muestra marcas de tiempo? Un servicio honesto te dice cuándo se generó cada dato: la hora del fotograma, los segundos desde la última posición. Si no hay timestamp por ninguna parte, desconfía: te están pidiendo que asumas frescura sin demostrarla.
- ¿Declara sus fuentes y cadencias? ¿De dónde salen los datos? ¿Cada cuánto se actualizan? Un servicio serio lo documenta en algún lugar accesible, no lo esconde tras el marketing.
- ¿Distingue dato de estimación? Cuando una posición es interpolada o un dato es viejo, ¿el servicio lo señala de algún modo, o todo se presenta con la misma seguridad visual?
Estas tres preguntas funcionan para mapas de vuelos, de barcos, de tráfico o de cualquier otra cosa que se anuncie «en tiempo real». Y funcionan también al revés: como criterio de diseño para quien construye estos servicios.
La postura de Argos Atlas: cada fuente, a su ritmo, con su nombre
Esta pieza es muy «de la casa», así que toca aplicarnos el cuento. La postura de Argos Atlas con el tiempo real se resume en dos compromisos: mostrar cada fuente con la cadencia que la propia fuente permite, y citar siempre el origen del dato.
En la práctica significa que las posiciones de vuelos y barcos se actualizan al ritmo que sus fuentes en abierto permiten; que de cada cámara pública de tráfico se muestra el último fotograma publicado por el organismo oficial correspondiente, a la cadencia que ese organismo decide (que varía de una fuente a otra, y eso se asume en lugar de disimularse); y que el modo satélite se presenta como lo que es, contexto visual del terreno y no vídeo en directo. Todo ello con la fuente citada, sin reconocimiento facial ni de matrículas, y sin guardar histórico de imágenes.
No es una lista de virtudes para presumir: es exactamente el estándar de transparencia que acabamos de pedirle a cualquier servicio. Puedes comprobarlo con detalle en la página de fuentes y metodología, donde se documenta de dónde sale cada capa.
El usuario inteligente de mapas en vivo
Cerramos con el hábito que lo cambia todo, y que cuesta cero: mirar el timestamp antes de sacar conclusiones. Es la diferencia entre «hay un atasco en la A-2» y «hace cuatro minutos había un atasco en la A-2». Entre «el barco está en el puerto» y «la última posición recibida, hace media hora, lo situaba en el puerto».
Para el uso cotidiano (curiosear, planificar, aprender) el matiz apenas importa. Pero hay un terreno donde es absolutamente crítico: la verificación. Cuando una imagen de cámara o una posición de un mapa se usa para confirmar o desmentir que algo está ocurriendo (un incidente, un suceso del que hablan las redes), la marca de tiempo es la mitad de la prueba. Una imagen real con una hora mal interpretada produce conclusiones falsas con apariencia de verdad. De cómo los periodistas usan las cámaras en directo precisamente para esto hablamos en cámaras en directo y verificación periodística.
El usuario inteligente de mapas en vivo no es el que desconfía de todo, sino el que sabe qué le están enseñando: un dato fresco con su retraso conocido, de una fuente identificada, a una cadencia declarada. Con eso, el mapa pasa de espectáculo a herramienta.
Preguntas frecuentes
¿«En vivo» significa instantáneo?
No. Todo dato en vivo arrastra latencia: el tiempo del viaje sensor → receptores → agregador → servidor → tu pantalla, donde cada eslabón suma. En los mejores casos hablamos de segundos; en otros, de minutos. «En vivo» significa «lo más reciente que la cadena de esa fuente permite», no «en este instante exacto». La diferencia parece pedante hasta el día en que importa.
¿Por qué dos webs muestran el mismo barco en sitios distintos?
Porque trabajan con fuentes, cadencias y estimaciones diferentes. Una puede recibir la señal de un receptor más cercano y tener datos más frescos; otra puede estar interpolando la posición entre dos recepciones usando rumbo y velocidad. Ninguna miente necesariamente: son dos fotos de una realidad en movimiento, tomadas con relojes distintos. Si necesitas precisión, compara marcas de tiempo, no solo posiciones.
¿Cada cuánto se actualiza un mapa en tiempo real?
No hay una respuesta única, porque cada capa tiene su tempo. Las posiciones de aviones y barcos suelen refrescarse en segundos; las cámaras de tráfico publican fotogramas nuevos a intervalos que decide cada organismo, de segundos a minutos; las capas de satélite se renuevan con días o meses entre versiones. Un mapa honesto muestra cada capa al ritmo real de su fuente en lugar de prometer una frescura uniforme que no existe.
¿Cómo sé si puedo fiarme de un dato en vivo?
Aplica tres comprobaciones: ¿el servicio muestra marcas de tiempo en sus datos?, ¿declara públicamente sus fuentes y cadencias?, ¿distingue de algún modo el dato recibido de la posición estimada? Un servicio que responde bien a las tres te da los elementos para juzgar por ti mismo. Uno que las esquiva te está pidiendo fe ciega, y la fe no es una buena política de datos.
Conclusión
«En vivo» no es magia ni mentira: es una cadena de sensores, redes y servidores que acerca el presente a tu pantalla con un retraso pequeño, conocido y honesto cuando el servicio hace bien su trabajo. Las claves para leerlo con criterio caben en una mano: cada dato tiene su tempo, la latencia es inevitable, cadencia y latencia son cosas distintas, la interpolación existe y el timestamp es tu mejor amigo. Si quieres ver cómo aplicamos todo esto capa a capa (qué fuente alimenta cada dato y a qué ritmo), puedes ver las fuentes y metodología y juzgar por ti mismo. Es exactamente como debería poder hacerse con cualquier mapa que presuma de tiempo real.
Preguntas frecuentes
¿«En vivo» significa instantáneo?
No. Todo dato en vivo arrastra una latencia: el tiempo que tarda en viajar del sensor a tu pantalla pasando por receptores, agregadores y servidores. En los mejores casos son segundos; en otros, minutos. «En vivo» significa «lo más reciente que la cadena permite», no «ahora mismo exacto».
¿Por qué dos webs muestran el mismo barco en sitios distintos?
Porque usan fuentes, cadencias y estimaciones diferentes. Una puede tener un receptor más cercano y datos más frescos; otra puede estar interpolando la posición entre dos recepciones. Ninguna miente necesariamente: muestran fotos distintas de la misma realidad en movimiento.
¿Cada cuánto se actualiza un mapa en tiempo real?
Depende de cada capa. Las posiciones de aviones y barcos pueden refrescarse en segundos; las cámaras de tráfico, de segundos a minutos según lo que publique cada organismo; las capas de satélite, con días o meses entre actualizaciones. No existe una cadencia única: cada dato tiene su tempo.
¿Cómo sé si puedo fiarme de un dato en vivo?
Busca tres señales: que el servicio muestre marcas de tiempo, que declare sus fuentes y cadencias, y que distinga dato recibido de posición estimada. Un servicio que esconde esa información te pide fe; uno que la enseña te da criterio.